SiTime / 高精度温补晶振 TCXO
SiT5387
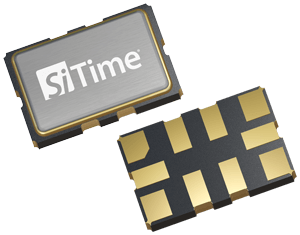
| 频率 | 60 MHz ~ 220 MHz |
|---|---|
| 频率稳定性 | ±0.1 ±0.2 ±0.25 ppm |
| 输出接口 | LVCMOS |
| 供电电压 (V) | 2.5 2.8 3 3.3 |
| 温度范围 (°C) | -20 ~ 70 (Gr 4) -40 ~ 85 (Gr 3) -40 ~ 105 (Gr 2) |
| 封装尺寸 (mm) | 5.0 x 3.2 10-pin |
| 相位抖动(rms) | 0.31ps |
| 拉力范围(ppm)(rms) | ±6.25, ±10, ±12.5, ±25, ±50, ±80, ±100, ±125, ±150, ±200, ±400, ±600, ±800, ±1600, ±3200 |
参数范围对应不同订货选项,并非所有参数可同时组合。抖动、相位噪声等性能需结合规格书中的测试条件理解。
相关应用方案
汽车摄像头
汽车摄像头:车载摄像头需要稳定时钟支持图像采集与数据传输,方案应结合温度范围、接口和电磁兼容要求选型。
查看详情 →ADAS 计算平台
ADAS 计算平台:辅助驾驶计算平台包含多个处理和通信接口,计时设计需关注同步、时钟分配与汽车环境下的可靠性。
查看详情 →信息娱乐与仪表系统
信息娱乐与仪表系统:车载显示与信息娱乐系统包含多种数据接口,参考时钟应兼顾接口速率、抖动、汽车温度与电磁兼容需求。
查看详情 →汽车电子控制单元
汽车电子控制单元:ECU 需要协调处理、控制与车载通信,时钟方案应核对供电、接口、工作温度及系统级可靠性需求。
查看详情 →驾驶员监测系统
驾驶员监测系统:驾驶员监测设备需要协调图像采集与处理接口,计时器件可按温度、封装、功耗和信号完整性要求筛选。
查看详情 →智能后视镜
智能后视镜:电子后视镜涉及图像采集、处理与显示链路,参考时钟需配合各接口的频率和抖动要求。
查看详情 →汽车激光雷达
汽车激光雷达:激光雷达系统的测量与数据处理需要适当的时间参考,选型需结合时序预算、接口和汽车运行环境。
查看详情 →自主地面车辆
自主地面车辆:自主车辆需要协调计算、感知与通信,各时钟域的同步和参考源可靠性应结合运行环境一起评估。
查看详情 →资料核对日期:2026-10-26